
重点项目
基于崎岖度量化的特种车辆速度自适应控制方法
日期:2026-11-03访问量:
一、成果简介
特种车辆的自动驾驶被广泛应用于救援、排爆、资源勘探、特种作业等领域,且大多作业于环境恶劣、安全性较低的复杂崎岖地形环境下。在这种复杂环境中,车速自适应控制在保障特种车辆安全性、机动性及作业能力等方面发挥了至关重要的作用。崎岖的地形会对车辆造成冲击,影响车辆的机动性和安全性。
本成果通过分析地形特征进行时频变换后的幅频特性以及功率谱密度,提供一种地形崎岖度量化方法。在此基础上,通过迭代搜索的方法建立了崎岖度和车速之间的连续数学模型,从而实现了车速的自适应控制,大大提高车辆在崎岖地形下的平稳行驶能力。

图1.三种典型作业场景的实景图
(a)平坦土路(b)搓板路(c)复杂地形
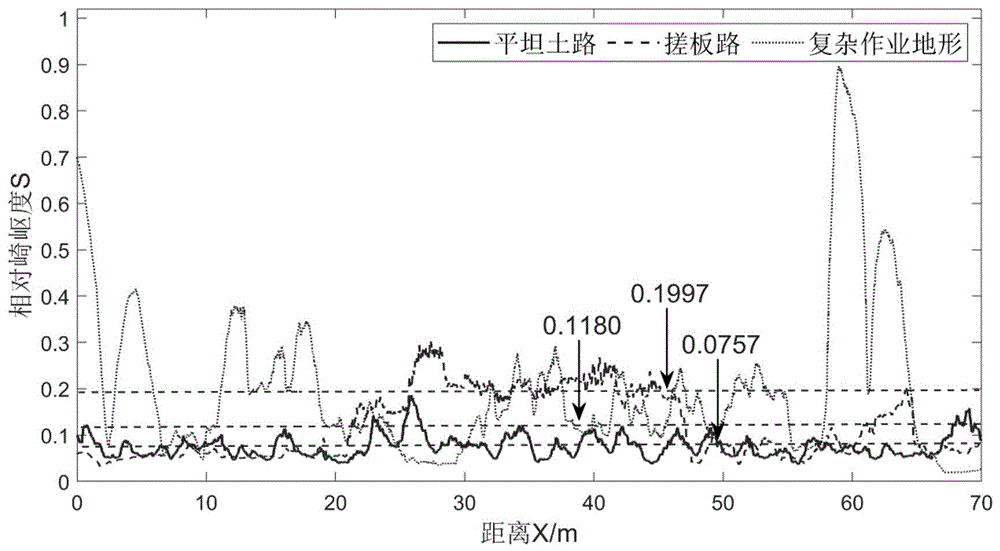
图2.地形崎岖度变化曲线图
二、应用领域
本成果属于自动驾驶领域,可提高自动驾驶车辆作业的稳定性和乘车舒适度。
三、市场前景
伴随应急安防、地质勘探等领域智能化装备迭代升级,相关无人特种装备市场持续扩容,本成果可适配恶劣复杂地形作业需求,在救援、排爆、资源勘探等高危复杂作业场景具备显著应用前景,具备较高产业化价值。
四、知识产权
1、成果由北京理工大学单独持有;
2、本成果已授权专利。
五、合作方式
技术许可、合作开发、技术转让、技术服务及咨询等。
六、对接方式
(1)合作意向方联系北理工技术转移中心;
(2)北理工技术转移中心沟通了解意向方情况;
(3)会同成果完成团队与意向方共同研讨合作方案。
北京理工大学技术转移中心
电话:010-68914920
邮箱:bitttc@bit.edu.cn
网址:ttc.bit.edu.cn
未经授权,请勿转载